焊接机器人与数字制造操作 数字监控系统制造的融合与实践
引言
随着工业4.0和智能制造的深入发展,焊接机器人已从单纯的自动化设备演变为数字制造网络中的关键节点。数字监控系统作为连接设备层、控制层与管理层的核心枢纽,正在重塑焊接机器人的操作模式与制造流程。本文将探讨焊接机器人与数字制造操作的协同关系,重点分析数字监控系统在制造环节中的设计、部署与应用,为构建高效、透明、可追溯的焊接智能车间提供参考。
一、焊接机器人在数字制造中的角色升级
传统焊接机器人主要执行示教再现型任务,依赖离线编程或人工干预。在数字制造环境下,焊接机器人成为数据驱动的智能执行终端:
- 多维感知与自适应:激光视觉、电弧传感与熔池监控实时采集焊缝位置、熔深及缺陷信息,动态调整焊接参数。
- 互联互通:通过OPC UA、MQTT、EtherCAT等协议与MES、SCADA及云端平台交换数据。
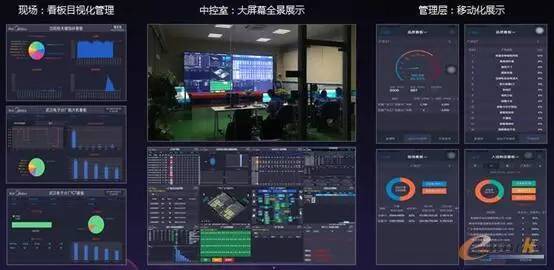
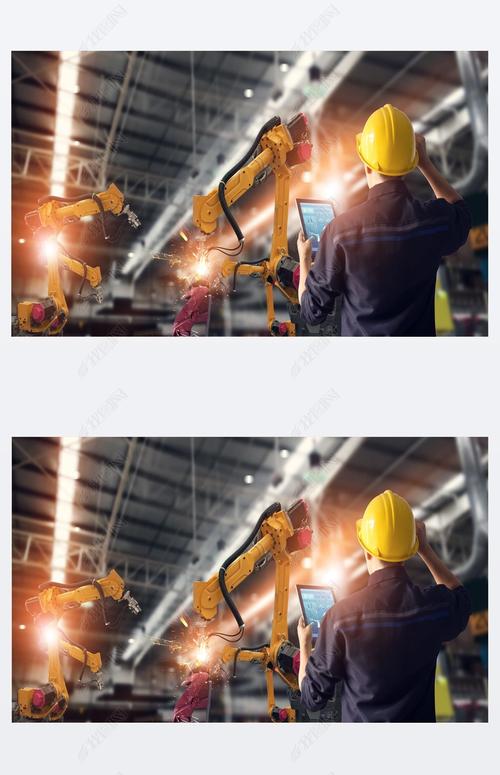
- 人机协作:操作人员借助AR/VR界面或移动终端对机器人集群进行远程监控与调度。
这一转变要求制造系统具备实时、精准的数字监控能力,以确保焊接质量与生产效率的同步提升。
二、数字监控系统在焊接制造中的核心功能
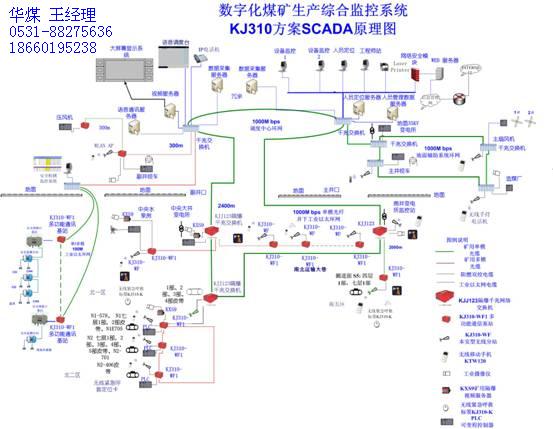
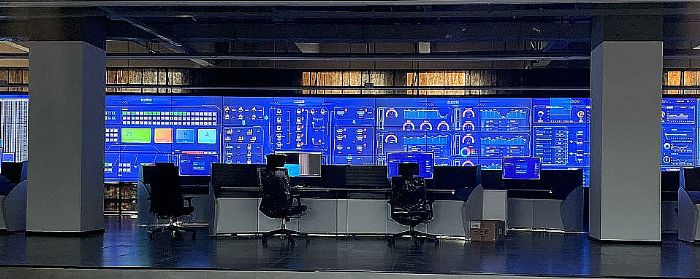
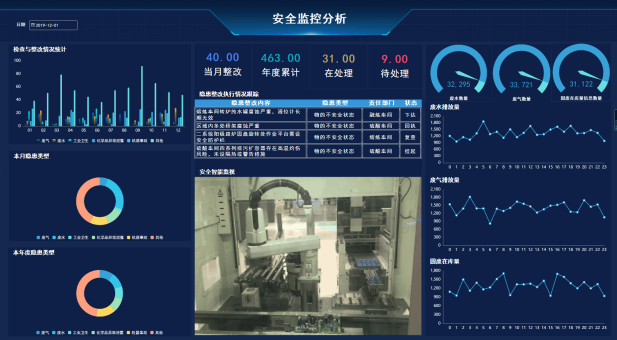
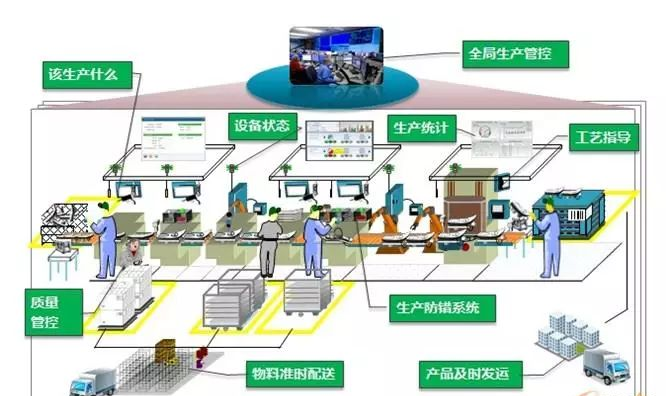
数字监控系统并非简单的数据看板,而是覆盖焊接全流程的闭环控制体系。其关键功能包括:
- 设备状态监控
- 实时采集机器人关节电流、伺服温度、焊机输出电压/电流、送丝速度等。
- 采用时序数据库存储高频数据,支持阈值报警与趋势预测。
- 工艺质量监控
- 通过高速相机与红外测温实现熔池动态分析。
- 记录每道焊缝的规范参数,形成可追溯的“焊缝数字孪生档案”。
- 生产调度与物料追踪
- 与MES集成,根据工单自动切换焊接程序。
- 利用RFID或二维码追踪工件流向,防止错焊、漏焊。
- 能耗与安全管理
- 监测电弧能耗、保护气体流量,优化绿色制造指标。
- 对危险区域实施电子围栏与急停联动。
三、数字监控系统的制造与部署要点
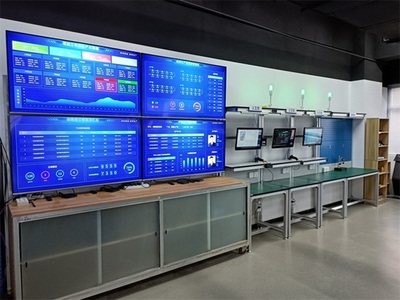
数字监控系统自身的制造过程同样遵循数字化原则,通常分为硬件制造与软件平台构建两大部分。
3.1 硬件层制造
- 边缘计算网关:定制嵌入式主板,集成多路模拟量/数字量采集、CAN/RS485及工业以太网接口。
- 传感器套件:包括电流互感器、电压隔离模块、激光位移传感器、高温计等,需在焊接现场进行EMC防护与标定。
- 网络基础设施:采用TSN(时间敏感网络)交换机保障焊接数据流的低延迟与确定性。
3.2 软件平台开发
- 数据采集与协议适配:开发多协议驱动库,兼容FANUC、KUKA、ABB、安川等主流机器人及焊接电源。
- 实时监控引擎:基于流处理框架(如Apache Flink)实现毫秒级报警与自适应控制。
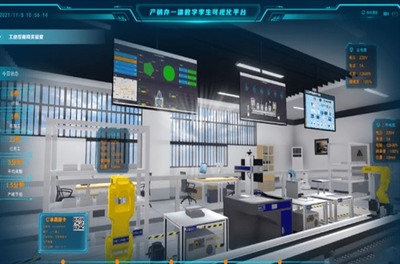
- 数字孪生可视化:利用Three.js或Unity构建焊接单元三维模型,映射实时状态。
- 数据持久化与分析:采用时序数据库InfluxDB与关系型数据库PostgreSQL混合存储,并结合机器学习进行质量预测。
3.3 系统集成与验证
- 在实验室搭建焊接机器人工作站,模拟实际工况进行功能测试。
- 通过故障注入验证监控系统的可靠性、实时性与容错能力。
- 遵循IEC 62443标准加固网络安全,防止数据篡改与非法访问。
四、典型应用场景
场景一:汽车白车身焊接生产线
数字监控系统同步监控200余台焊接机器人,实时分析焊点质量,将缺陷率降低37%,设备综合效率(OEE)提升12%。
场景二:航空航天薄壁构件焊接
利用视觉监控与自适应控制,实现钛合金焊缝的熔透一致性,工艺评审时间缩短50%。
场景三:定制化金属结构件制造
通过MES-机器人-监控系统闭环,实现多品种小批量订单的快速换产与全流程追溯。
五、挑战与发展趋势
- 数据孤岛与标准化:不同品牌设备接口差异大,需推进统一信息模型(如OPC UA Companion Specifications)。
- 实时性与算力平衡:边缘端需在有限算力下执行AI推理,云端负责模型训练与大数据分析。
- 信息安全:随着系统开放互联,必须建立端到端安全防护体系。
焊接机器人将深度融入数字孪生与工业元宇宙,操作人员可通过虚拟空间对物理焊接过程进行沉浸式监控与优化。数字监控系统本身也将向低代码、自组网、自学习方向演进,进一步降低智能制造的实施门槛。
##
焊接机器人与数字监控系统的深度融合,不仅是技术工具的升级,更是制造模式的变革。数字化监控系统使焊接过程从“经验依赖”走向“数据驱动”,为高质量、高效率、可追溯的智能制造奠定坚实基础。制造企业应着眼于系统级规划,分步实施,构建真正赋能焊接机器人的数字监控能力。
如若转载,请注明出处:http://www.65618708958.com/product/41.html
更新时间:2026-10-05 00:12:51